Mostrando entradas con la etiqueta Geometría descriptiva. Mostrar todas las entradas

lunes, 20 de mayo de 2013

Geometría métrica : Problema de apolonio : rcc

RCCCualquiera de los problemas de tangencias que se engloban bajo la denominación de "problemas de Apolonio" puede ser reducido a una de las variantes estudiadas del más básico de todos ellos: el problema fundamental de tangencias (PFT).


En todos estos problemas nos plantearemos como objetivo fundamental reducir el problema que se proponga a uno de estos casos fundamentales, mediante el cambio de las restricciones que lo definen a otras basadas en conceptos de ortogonalidad.


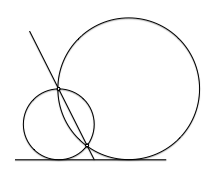
En este caso vamos a estudiar el que denominamos "Caso de Apolonio rcc", es decir, el caso del problema de tangencias en el que los datos vienen dados mediante condiciones de tangencias a una recta (r) y dos circunferencias (cc).


Podemos enuncia por lo tanto el problema de la siguiente manera:


Determinar las circunferencias que son tangentes a una recta y a dos circunferencias


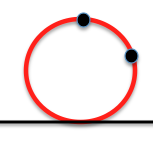
[caption id="attachment_17478" align="aligncenter" width="449"]caso_rcc Una de las cuatro posibles soluciones al problema[/caption]

El problema tiene hasta cuatro posibles soluciones, aspecto que deberá ser analizado con detalle para obtener aquella que cumpla con las condiciones del diseño que correspondan en cada caso.


Supongamos que los datos del problema vienen determinados por las circunferencias C1 y C2 de centros O1 y O2, y la recta r, tal y como se representa en la figura anterior.


Al estudiar la inversión en el plano vimos que se podían transformar rectas en circunferencias tomando centros de inversión en puntos de la circunferencia.


El radio de la circunferencia de autoinversión (IT) lo obtenemos a partir de la potencia de inversión IP*IP' = IQ*IQ' = IT*IT' aplicando las construcciones, por ejemplo, que hemos visto en el teorema del cateto.


Supongamos que la circunferencia "c" es una de las soluciones buscadas, tangente a la circunferencia c1. Si invertimos c1 y c con centro uno de los puntos de c1 (el I1), las circunferencias inversas seguiran siendo tangentes ya que la transformación es conforme. La circunferencia c1 se convertirá en una recta ya que I1 está sobre c1.


Si elegimos la potencia de forma que c sea doble, c=c', la recta transformada de c1 será tangente a c, y la circunferencia c=c' será ortogonal a la circunferencia de autoinversión.


circunferencia_doble


Este análisis es el que nos permite obtener restricciones de ortogonalidad para ser utilizadas en nuestro problema, considerando las inversiones de potencia positiva que se dan entre las circunferencias y la recta.


En nuestro caso los centros I1 e I2 pueden considerarse centros de inversión que transforman las circunferencias c1 y c2 en la recta r.


Circunferencias_autoinversion


En cada una de estas transformaciones, las circunferencias que buscamos, las soluciones, serán circunferencias dobles y por lo tanto deberán ser ortogonales a la de autoinversión.


El problema puede ser enunciado a partir de las nuevas circunferencias de autoinversión, ya que deben ser ortogonales a ellas:


Determinar las circunferencias ortogonales a dos y tangentes a una recta (o circunferencia)


PFT_Hiperbolico


Este nuevo enunciado es un caso del problema fundamental de tangencias, ya que las circunferencias ortogonales a dos dadas pertenecen al haz conjugado del que determinan. En este caso, el haz conjugado quedará determinado por los puntos límites L1 y L2 situados sobre su recta base.


La solución quedará determinada resolviendo este último problema:


Determinar las circunferencias de un haz que son tangentes a una recta (circunferencia).


Geometría métrica

miércoles, 9 de mayo de 2012

Geometría métrica : Problema fundamental de tangencias : PPc [II]

problema fundamental de tangencias PPcEl denominado problema fundamental de tangencias puede presentarse con condiciones de tangencia respecto de una circunferencia, en lugar de recta.


Conceptualmente podemos suponer que el anterior es un caso particular de éste, si consideramos a la recta como una circunferencia de radio infinito.


En ambos casos aplicaremos por lo tanto un razonamiento similar para su resolución, basándonos en los conceptos aprendidos de potencia.


Resolveremos el segundo caso de estudio enunciando el problema como:
Determinar las circunferencias que pasan por los puntos A y B y son tangentes a la circunferencia c

[caption id="attachment_13901" align="aligncenter" width="379" caption="Enunciado del problema fundamental de tangencias"]enunciado problema fundamental de tangencias[/caption]


Análisis del problema fundamental de tangencias


En la figura de análisis se aprecia que la circunferencia s puede ser una de las soluciones del problema ya que pasa por los puntos A y B y es tangente a la circunferencia c. En esta figura ,en la que representamos la circunferencia solución que estamos buscando, podemos determinar propiedades que servirán para deducir una construcción que nos permita determinarla.


Se ha representado también otra circunferencia auxiliar (línea de trazos) que pasa por los puntos A y B y que corta a c en los puntos C y D.


[caption id="attachment_13903" align="aligncenter" width="366" caption="Análisis del problema fundamental de tangencias"]Analisis problema fundamental de tangencias[/caption]

Las rectas A-B y C-D se cortan en un punto P que es el centro radical de las tres circunferencias y por lo tanto tiene igual potencia respecto de ellas, esto se puede expresar como:


[caption id="attachment_13905" align="aligncenter" width="175" caption="Potencia del centro radical"]Potencia del centro radical[/caption]

De la expresión anterior deducimos que si obtenemos el valor del segmento PT (raiz de la potencia) podemos obtener el punto T de tangencia entre c y s y el problema se reduce a determinar la circunferencia que pasa por tres puntos: AB y T (su centro estará en la intersección de dos mediatrices).


Resolución del problema.


Determinaremos el valor de la potencia por medio de una de las construciones usadas para resolver medias proporcionales:


Como la potencia del punto P respecto de cualquier circunferencia que pase por los puntos A y B es la misma, podemos utilizar una circunferencia auxiliar de cualquier radio que pase por estos puntos, como la representada en la figura de centro O1, situado en la mediatriz de A y B.


El valor de la potencia lo determinaremos obteniendo el segmento de tangencia desde P a esta circunferencia auxiliar; para ello, construiremos un arco capaz de 90 grados sobre el segmento PO1


[caption id="attachment_13906" align="aligncenter" width="339" caption="Resolución del problema fundamental de tangencias"]Resolución del problema fundamental de tangencias[/caption]

El valor del segmento de tangencia ( P-T1) lo llevaremos sobre la circunferencia c para determinar el punto Ta de tangencia mediante un simple giro de centro en P.

[caption id="attachment_13909" align="aligncenter" width="344" caption="Solución del problema fundamental de tangencias"]Solución del problema fundamental de tangencias[/caption]

Número de soluciones


Dependiendo de la dirección (lado de la circunferencia c) en que situemos el segmento PT obtendremos una u otra de las dos posibles soluciones al problema.


[caption id="attachment_13908" align="aligncenter" width="393" caption="Número de soluciones del problema fundamental de tangencias"]Número de soluciones del problema fundamental de tangencias[/caption]

Geometría métrica


lunes, 7 de mayo de 2012

Geometría métrica : Problema fundamental de tangencias : PPr

Problema fundamental de tangencias. Circunferencia Tangente a recta que pasa por dos puntosClásicamente los problemas de tangencias se han estudiado buscando construcciones geométricas propias de cada caso de estudio.


Los conceptos de potencia de un punto respecto de una circunferencia permiten abordar los problemas con un enfoque unificador, de forma que cualquier enunciado de tangencias o incidencias en general se puede reducir a uno más genérico que denominaremos problema fundamental de tangencias (PFT).


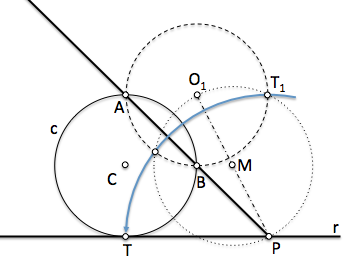
El PFT puede enunciarse como el problema de determinación de una circunferencia que pasa por dos puntos y es tangente a una recta o bien a otra circunferencia.


Un mayor grado de abstracción permitiría sustituir los puntos de paso por una condición de pertenencia a un haz, aunque este enfoque lo dejaremos pendiente para más adelante.


Resolveremos el primer caso de estudio enunciando el problema como:


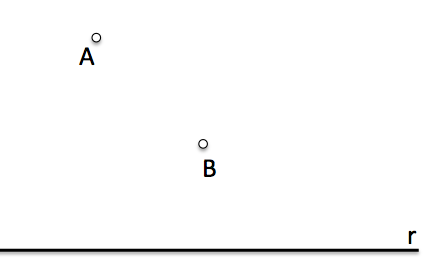
Determinar las circunferencias que pasan por los puntos A y B y son tangentes a la recta r


[caption id="attachment_13882" align="aligncenter" width="431" caption="Datos para definir el Problema fundamental de tangencias"]Datos para definir el Problema fundamental de tangencias[/caption]

Análisis del problema fundamental de tangencias


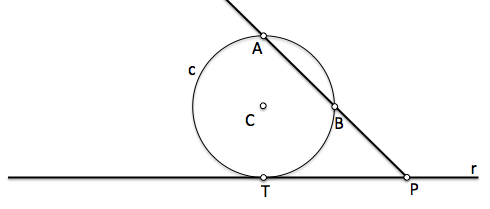
En la figura de análisis se aprecia que la circunferencia c de centro C puede ser una de las soluciones del problema ya que pasa por los puntos A y B y es tangente a la recta r. En esta figura ,en la que representamos la circunferencia solución que estamos buscando, podemos determinar propiedades que servirán para deducir una construcción que nos permita determinarla.


[caption id="attachment_13884" align="aligncenter" width="490" caption="Fundamentos del problema fundamental de tangencias PFT"]Fundamentos del problema fundamental de tangencias PFT[/caption]

La recta que pasa por los puntos A y B corta a la recta r en un punto P. La potencia de este punto respecto de la circunferencia es:


[caption id="attachment_13885" align="aligncenter" width="117" caption="Potencia de un punto"]Potencia de un punto[/caption]

De la expresión anterior deducimos que si obtenemos el valor del segmento PT (raiz de la potencia) podemos obtener el punto T de tangencia y el problema se reduce a determinar la circunferencia que pasa por tres puntos: A, B y T (su centro estará en la intersección de dos mediatrices).


Resolución del problema.


Determinaremos el valor de la potencia por medio de una de las construciones usadas para resolver medias proporcionales:


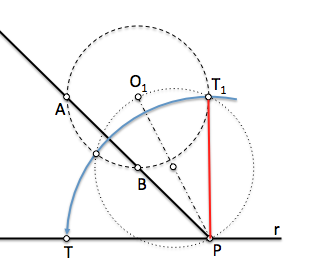
Como la potencia del punto P respecto de cualquier circunferencia que pase por los puntos A y B es la misma, podemos utilizar una circunferencia auxiliar de cualquier radio que pase por estos puntos, como la representada en la figura de centro O1, situado en la mediatriz de A y B.


El valor de la potencia lo determinaremos obteniendo el segmento de tangencia desde P a esta circunferencia auxiliar; para ello, construiremos un arco capaz de 90 grados sobre el segmento PO1


[caption id="attachment_13887" align="aligncenter" width="313" caption="Resolucion problema fundamental de tangencias"]resolucion problema fundamental de tangencias[/caption]

El valor del segmento de tangencia ( P-T1) lo llevaremos sobre la recta r para determinar el punto T de tangencia mediante un simple giro de centro en P.

[caption id="attachment_13891" align="aligncenter" width="352" caption="Solución del PFT"]Solucion del PFT[/caption]

Número de soluciones


Dependiendo de la dirección en que llevemos el segmento PT obtendremos una u otra de las dos posibles soluciones al problema.

[caption id="attachment_13889" align="aligncenter" width="209" caption="Dos soluciones"]numero de soluciones[/caption]

Geometría métrica

miércoles, 18 de abril de 2012

Sistemas de representación : Incidencia (Intersecciones) [ Geometría descriptiva ]

intersección recta y planoLos problemas de incidencia tratan de determinar los elementos comunes a dos figuras geométricas; se pueden definir como casos especiales de pertenencia. Son independientes de la métrica del sistema de representación y se pueden resolver mediante modelos generalizables en todos ellos.


Partiendo de los elementos geométricos fundamentales  recta y plano, podemos aplicar los conceptos de dualidad para analizar los posibles problemas que se pueden presentar.


  • Seccionar una recta por un plano es definir el punto que pertenece a ambos elementos

  • Seccionar una recta por otra recta es definir el punto que pertenece a ambos elementos

  • Seccionar un plano por otro plano es definir la recta que pertenece a ambos elementos

  • Seccionar un plano por una recta es definir el punto que pertenece a ambos elementos


En general estos problemas se resolverán mediante planos auxiliares que elegiremos convenientemente como se verá posteriormente.


Como conceptos generales de aplicación en los diferentes casos de determinación de intersecciones, podemos enunciar que:


  • La intersección de dos planos tiene la dirección común a ambos planos

  • Tres planos se cortan en un punto

  • Al seccionar a un plano por planos paralelos se determinan rectas paralelas entre sí.

  • Una recta y su proyección sobre un plano dado se cortan en el plano de proyección.


Intersección de recta y plano


Resolveremos en Sistema Diédrico este problema sin restar generalidad en el modelo de resolución. Los conceptos espaciales son idénticos, así como los trazados derivados.


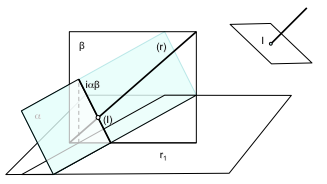
El haz de planos de base una recta (r) secciona a un plano π según un haz de rectas de vértice el punto (I) de intersección de (r) y el plano π.


[caption id="attachment_13535" align="aligncenter" width="358" caption="Intersección de recta y plano"]Intersección de recta y plano[/caption]


Para determinar la intersección de un plano (α) y una recta (r) se utiliza un plano (β) auxiliar que contenga a la recta. La intersección (i) entre los planos contiene al punto (I) buscado


El plano auxiliar se elegirá de forma que sea proyectante sobre el plano de proyección. Esto significa que contiene a la dirección de proyección y en consecuencia se representará como una línea recta. En diédrico además se cumplirá que, al ser la dirección de proyección normal al plano, el plano será perpendicular al de proyección.


[caption id="attachment_13536" align="aligncenter" width="327" caption="Intersección de recta y plano"]Intersección de recta y plano[/caption]

Supongamos el siguiente ejemplo en el que se pretende obtener la intersección que produce una recta en un plano definido por dos rectas que se cortan.


[caption id="attachment_13537" align="aligncenter" width="356" caption="Ejemplo: Intersección de recta y plano definido por dos rectas"]ejemplo Intersección de recta y plano[/caption]

  • Las rectas (r) y (s) pasan por el punto (P) y determinan un plano (α).

  • La recta (a) corta a dicho plano en el punto (I) que es el que queremos determinar en las proyecciones diédricas.


El plano (β) contiene a la recta (a) siendo proyectante sobre la proyección vertical, y su intersección con el plano (α) determina la recta  i, (α∩β), que contiene al punto (I).


[caption id="attachment_13539" align="aligncenter" width="361" caption="Resolución : Intersección de recta y plano"]Resolucion Interseccion de recta y plano[/caption]

Intersección de dos planos


Veamos primero un planteamiento espacial del problema que nos puede permitir reducir el problema al caso anterior de intersecciones.

Podemos realizar dos enfoques de este problema.

[caption id="attachment_13541" align="aligncenter" width="358" caption="Análisis de la Intersección de dos planos"]Intersección de dos planos[/caption]

  • En primer lugar podemos utilizar dos planos auxiliares que seccionan a los planos alfa y beta en dos rectas cada uno. Estas rectas a su vez se cortan en dos punto (I1 e I2) que pertenecen a la intersección buscada.

  • El segundo enfoque consiste en elegir dos rectas de uno de los planos y determinar los puntos de intersección que producen en el otro plano, tal y como se ha visto en el ejemplo de intersección de recta y plano.


En ambos casos la utilización de planos auxiliares forma parte de la metodología de resolución.

[caption id="attachment_13573" align="aligncenter" width="400" caption="Sistemas_de_representacion"]Sistemas_de_representacion[/caption]

lunes, 9 de abril de 2012

Sistemas de representación : Relaciones perspectivas [ Geometría descriptiva ]

perspectividadHemos visto un modelo general que relacionas los diferentes tipos de proyecciones:

  • Cónica

  • Cilíndrica ortogonal

  • Cilíndrica oblícua.


Veamos con un ejemplo aplicado las relaciones de Perspectividad en las proyecciones.

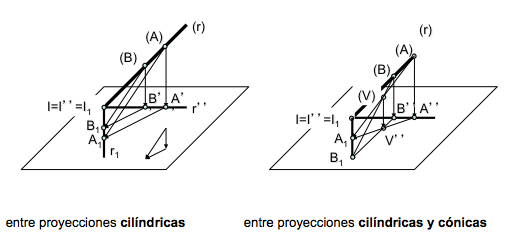
Dos proyecciones sobre un mismo plano de una recta (r), son perspectivas entre si, con centro perspectivo, sobre el plano de proyección, alineado con los respectivos centros de proyección.


En particular son de especial interés el caso de dos proyecciones cilíndricas y el caso en que se relacionan ambas.

[caption id="attachment_13482" align="aligncenter" width="506" caption="Relaciones perspectivas"]relaciones perspectivas[/caption]

Ejercício de ejemplo


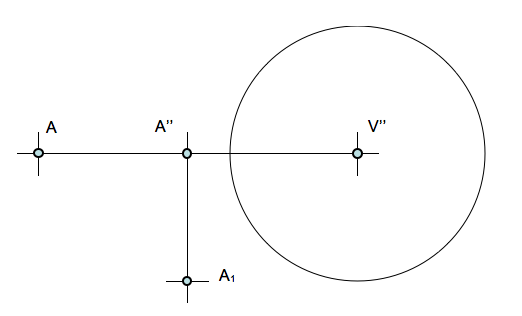
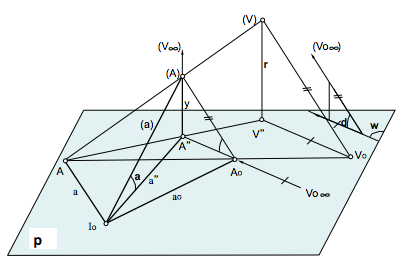
El punto (A) del espacio se ha proyectado oblicuamente sobre el plano del dibujo Π según A1, ortogonalmente según A’’ y cónicamente desde (V) según A. El punto (V) se ha proyectado a su vez ortogonalmente sobre el plano del dibujo según V”. Este punto se encuentra a una distancia del plano Π igual al radio de la circunferencia representada, con centro en V”.
Se pide determinar el ángulo que forma la proyección oblicua con el plano de proyección.


[caption id="attachment_13483" align="aligncenter" width="522" caption="Ejemplo de aplicación de relaciones perspectivas"]ejemplo relaciones perspectivas[/caption]

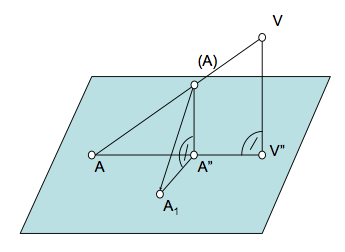
La figura de análisis nos permite observar una perspectiva libre del problema.


[caption id="attachment_13484" align="aligncenter" width="345" caption="Figura de análisis"]figura de análisis[/caption]

Los triángulos rectángulos AVV” y (A)A”A1 permiten determinar la solución buscada.


Primero se puede construir AVV” ya que se conoce la distancia VV” que es igual al radio del círculo de distancias. El segundo triángulo rectángulo, (A)A”A1, viene determinado por sus catetos, A”A1 que es un dato dado en el problema y (A)A” que se obtiene en el paso anterior.


Se deja en manos del lector la resolución gráfica del problema como ejercício para fijar los conceptos.


[caption id="attachment_13573" align="aligncenter" width="400" caption="Sistemas_de_representacion"]Sistemas_de_representacion[/caption]

lunes, 26 de marzo de 2012

Sistemas de representación : Proyecciones [ Geometría descriptiva ]

sistemas-de-representación-ProyeccionesLos denominados Sistemas de Representación engloban un conjunto de técnicas y modelos de proyección que permiten visualizar elementos de un espacio tridimensional sobre un plano bidimensional.


Cada uno de los sistemas aporta una serie de ventajas que lo hacen especialmente útil en determinadas aplicaciones. Así, los sistemas que se engloban en el conjunto de perspectivas, son especialmente útiles para dar una visión tridimensional sencilla del objeto. Los sistemas de naturaleza cilíndrica ortogonal facilitan las operaciones de medida al reducirlas a obtención de triángulos pitagóricos (rectángulos), mientras los modelos cónicos o centrales se aproximan a la forma en que trabaja la visión humana.


La geometría descriptiva es un conjunto de técnicas de carácter geométrico que permite representar el espacio tridimensional sobre una superficie bidimensional y, por tanto, resolver en dos dimensiones los problemas espaciales garantizando la reversibilidad del proceso a través de la adecuada lectura.(W)


Todos los sistemas se pueden estudiar desde un punto de vista proyectivo mediante las dos operaciones fundamentales: Proyección y sección. Algunos aspectos como los relativos a la incidencia o pertenencia pueden independizarse del modelo de proyección utilizado, por lo que se pueden abordar de forma generalista.


Estas últimas nociones nos llevan a relacionar los diferentes sistemas en una única figura a la hora de iniciar su estudio, facilitando una interpretación espacial de las nociones proyectivas fundamentales a la vez que establecemos puentes metodológicos entre ellos.


La Perspectiva Cónica, el Sistema Diédrico, la Perspectiva Axonométrica y la Perspectiva Caballera son Sistemas que utilizan procedimientos de proyección cónica, ortogonal y oblícua, los cuales se pueden interrelacionar en una figura que los contemple conjuntamente.


1º) Consideremos un plano de proyección, plano del dibujo, plano del papel o plano del cuadro, al que por brevedad denominamos p.


plano_proyeccion

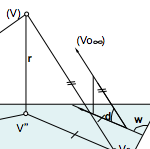
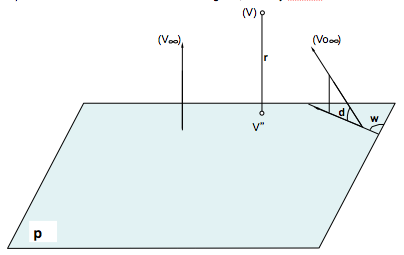
2º) Los tres vértices de proyección ortogonal, cónica y oblícua se corresponderán con los tres modelos básicos de proyección que dan lugar a las diferentes famílias de sistemas de representación.


sistemas-de-representación-vertices_proyeccion


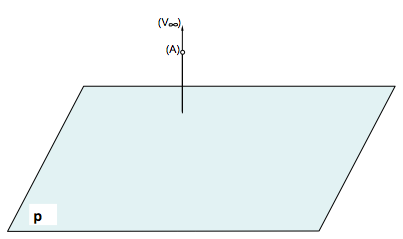
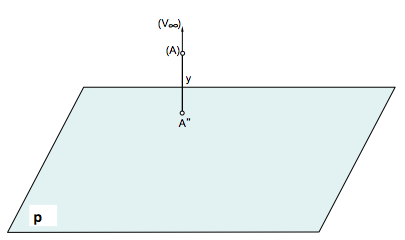
3º) Sea un punto (A), objeto de representación. Veamos cómo se proyecta sobre el plano de proyección desde cada uno de los vértices o centros de proyección mencionados.


sistemas-de-representación-punto-a-proyectar


4º) Hacemos su primera representación en proyección ortogonal. La proyección del punto sobre el plano es la intersección de su rayo proyectante con el plano de proyección, es decir, la recta que contiene al punto y al centro de proyección.


sistemas-de-representación-proyeccion-ortogonal


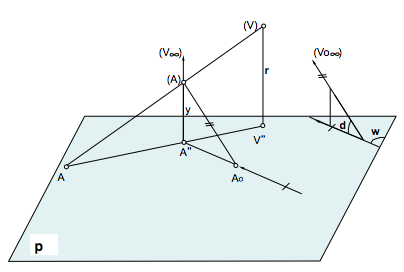
5º) También se proyecta (A) de forma cónica y oblícua a partir de los correspondientes centros de proyección.


sistemas-de-representación-proyecciones-del-punto


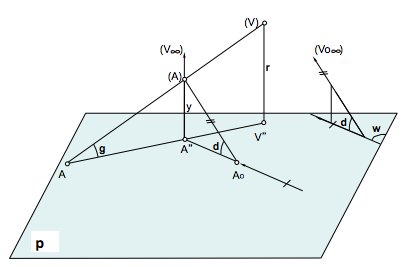
6º) En proyección cónica dos triángulos rectángulos son semejantes y en proyección oblícua son semejantes otros dos
Los primeros triángulos comparten el ángulo g, los segundos el ángulo d y uno de los primeros con uno de los segundos el cateto y


sistemas-de-representación-relacion-entre-proyecciones


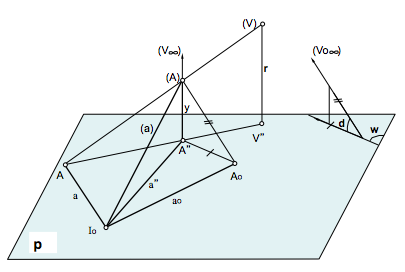
7º) Al considerar una recta cualquiera que pase por (A), a es su proyección cónica, a” ortogonal y ao oblícua.


8º) Las tres coinciden en el punto de intersección con el plano de proyección.


sistemas-de-representación-proyeccion-recta


9º) Por tanto a-a” son perspectivas con centro V”, a”-ao lo son con centro V y a-ao con centro Vo
10º) Un centro perspectivo impropio siempre conlleva asociado la conservación de la razón simple.
11ª) Con el centro propio no se conserva la razón simple. pero sí la razón doble.
12º) El ángulo a de la recta a está determinado en un triángulo rectángulo con catetos a” e y.


sistemas-de-representación-perspectividad entre proyecciones


Más adelante estableceremos la condición geométrica que distingue a la proyección ortogonal ante la proyección oblícua (respecto a la proyección cónica también es reiterable), que se analizará en el denominado teorema de las tres perpendiculares.


Agradecimientos: Al profesor José Jaime Rua Armesto por su secuencia de imágenes y comentarios sobre el tema.

[caption id="attachment_13573" align="aligncenter" width="400" caption="Sistemas_de_representacion"]Sistemas_de_representacion[/caption]