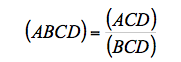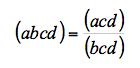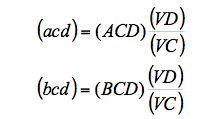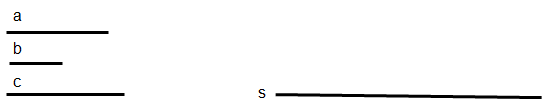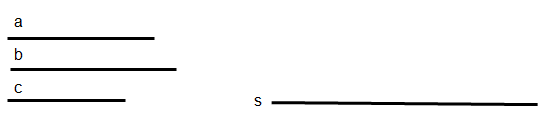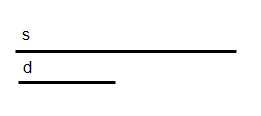Mostrando entradas con la etiqueta Dibujo. Mostrar todas las entradas

lunes, 13 de mayo de 2013

Geometría métrica : Obtención del Eje radical de dos circunferencias

eje radical de dos circunferenciasEl eje radical de dos circunferencias es ellugar geométrico de los puntos de un plano que tienen igual potencia respecto de dos circunferencias.


Es una recta que tiene dirección perpendicular a la línea de centros de las circunferencias. Para determinar dicho eje será necesario por lo tanto conocer un único punto de paso.


Veremos cómo determinar el eje radical de dos circunferencias en los diferentes casos que podemos encontrarnos, que analizaremos en función de las posiciones relativas de las dos circunferencias.


Circunferencias secantes


Si las circunferencias son secantes conoceremos dos puntos de potencia nula, los de intersección de ambas circunferencias.


eje_radical_haz_eliptico


En este caso el eje radical lo obtendremos mediante la secante común a dichas circunferencias


Circunferencias tangentes


Al igual que en el caso anterior, existe un punto de potencia nula que se corresponde con el de tangencia de las dos circunferencias.


eje radica haz parabolico


El eje radical pasará por este punto y tendrá la dirección perpendicular a la línea de centros y por lo tanto coincidirá con la recta tangente común a ambas circunferencias.


Circunferencias que no se cortan


Como conocemos la dirección del eje, quedará determinado en cuanto obtengamos un punto de paso.


eje_radical_haz_hiperbolico

Este punto lo determinaremos mediante el uso de una circunferencia auxiliar que corte a las dos circunferencias, que nos permitirá obtener el centro radical de las tres (punto de igual potencia)


Como caso particular de interés, podemos ver el caso en que las circunferencias sean de gran radio.


eje_radical

En este caso se calcula como en el anterior, por medio de una circunferencia auxiliar (en línea discontinua en la figura) que determina un punto "O" de igual potencia respecto de las dos circunferencias, ya que:


OA * OA' = OB*OB'


Este punto junto con el de intersección de las dos circunferencias, si lo hubiera, determinaría el eje. En otro caso, podríamos repetir esta construcción para determinar un segundo punto de paso.


También puede ser interesante generalizar estos conceptos en el caso de circunferencias de radio nulo (puntos) o infinito (rectas) y en otras posiciones particulares:


  • ¿Eje radical de dos circunferencias concéntricas?

  • ¿Eje radical de punto y circunferencia?

  • ¿Eje radical de punto y recta?

  • ¿Eje radical de dos puntos?


Geometría Métrica

martes, 26 de marzo de 2013

Fundamentos del Sistema Diédrico

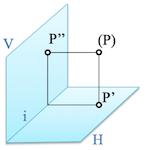
proyeccion sobre dos planosHemos visto al presentar los Sistemas de Representación que la geometría descriptiva es el conjunto de técnicas de carácter geométrico que permite representar el espacio tridimensional sobre una superficie bidimensional.


En particular veremos con detalle el denominado "Sistema diédrico" (ver la clasificación de los sistemas de representación) que se basa en las relaciones perspectivas que aparecen en la proyección cilíndrica ortogonal sobre dos planos de proyección.


Proyección ortogonal


Para entender en profundidad el modelo basado en la proyección cilíndrica ortogonal repasaremos previamente algunos teoremas espaciales que nos facilitaran el análisis.


Una recta es perpendicular a un plano si lo es a dos rectas no paralelas contenidas en dicho plano.


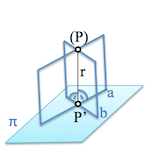
proyeccion ortogonal

La proyección de un punto (P) del espacio sobre un determinado plano de proyección se obtiene determinando la recta "r" que contiene al punto y es perpendicular a dicho  plano, por lo tanto perpendicular a dos rectas cualesquiera "a" y "b" que no sean paralelas de dicho plano.


La proyección P' será la intersección de la recta r con el plano.


Otro teorema espacial que será de gran utilidad es el siguiente:


Si una recta es perpendicular a un plano, todos los planos que la contengan también son ortogonales a dicho plano.


planos_ortogonalesSi la recta r es perpendicular al plano, los planos que determina con las rectas que pasan por P' (a, b, etc) son planos ortogonales al primero.


Podemos pensar que la recta r es la línea de bisagras de una puerta y los planos las infinitas posiciones que ocupa al girar sobre su eje.


Por último necesitaremos establecer una relación entre tres planos ortogonales entre si:


Si un plano es perpendicular a otros dos planos, lo es a la recta intersección de estos.


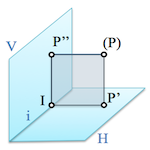
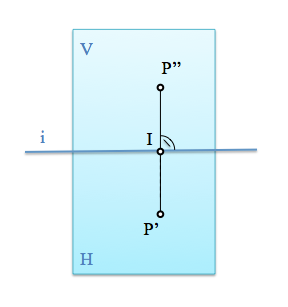
Tres_planos_ortogonalesLa recta intersección de los dos planos, i, es la dirección común a ambos planos. Los tres planos se cortarán en un punto I.


Si proyectamos ortogonalmente el punto (P) sobre los planos H y V, las rectas (P)-P' y (P)-P'' serán ortogonales a ellos respectivamente.


El plano que contenga a (P)-P' será ortogonal al plano H y de forma análoga, el plano que contenga a la recta (P)-P'' lo será a V. Por lo tanto, si consideramos el plano formado por los puntos (P)-P'-P'' y el punto I, este será perpendicular a V y H y por lo tanto a su dirección común, recta i.


Esta última propiedad nos permitirá establecer la relación perspectiva que existe entre dos proyecciones vinculadas.


Sistema diédrico


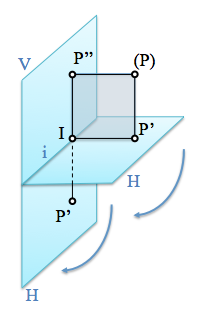
Si abatimos el plano horizontal de proyección sobre el plano vertical ( o al revés), podremos ver las dos proyecciones sobre un mismo plano.


Abatimiento_plano_proyeccion


Al abatir el plano horizontal H sobre el vertical V obtendremos dos proyecciones ortogonales sobre un mismo plano que haremos coincidir con el del dibujo.


Este modelo de representación se conoce con el nombre de "Sistema diédrico" ya que necesitaremos las proyecciones sobre dos planos ortogonales, al menos, para determinar inequívocamente las posiciones en el espacio de los puntos representados.


El proceso de "restitución" espacial debe permitir saber cómo se encuentran localizados en el espacio los elementos geométricos representados en este sistema.


Podemos observar que al abatir el plano horizontal sobre el vertical, las proyecciones P' y P'' quedan alineadas en una recta que es perpendicular a la intersección i de ambos planos. Esta línea se denomina "Línea de referencia" entre las proyecciones de los puntos. A la recta i se la conoce con el nombre de "Línea de tierra"


Las líneas de referencia entre dos proyecciones son ortogonales a la correspondiente línea de tierra.


Veremos que podemos prescindir de la línea de tierra cuando desarrollemos el sistema. De momento nos sirve para entender la esencia del mismo.


Plano_abatido


Podemos etiquetar de diferente forma a las proyecciones sobre los planos. Algunas biografías utilizan subíndices, otras tildes o números romanos.


Normalmente la proyección sobre el plano horizontal se conocerá como "la primera" proyección, sobre el vertical será "la segunda" y sobre un tercer plano ortogonal a los anteriores, denominado plano de perfil, tendremos "la tercera" proyección.


Siguiente lección ... Proyección de la recta


[caption id="attachment_13573" align="aligncenter" width="400"]Sistemas_de_representacion Sistemas_de_representacion[/caption]

domingo, 17 de marzo de 2013

Geometría proyectiva: Cuaternas ordenadas de elementos


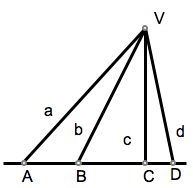
cuatroDe forma análoga a la definición que vimos de "ternas ordenadas de elementos", podemos enunciar una definición que implique a cuatro elementos.


La no conservación de la razón simple en proyecciones cónicas obliga a estudiar un nuevo modelo que sea de aplicación en estas representaciones, con un nuevo invariante presente en las razones dobles.


Dados cuatro elementos geométricos pertenecientes a una misma forma de primera categoría, podemos enunciar:


Cuatro elementos pertenecientes a una forma de primera categoría determinan una cuaterna. La ordenación de los puntos permite asociarles un valor denominado “característica de la cuaterna”.


[caption id="attachment_16769" align="aligncenter" width="193"]Cuaternas de rectas y de puntos Cuaternas de rectas y de puntos[/caption]

Dados cuatro puntos, rectas o planos, la cuaterna se escribe matemáticamente con el siguiente simbolismo:


  • puntos: (ABCD)

  • rectas:  (abcd)

  • planos: (abgd)


De forma análoga a lo visto para la razón simple que obteníamos en las ternas, una razón doble es el cociente de dos razones simples, como se expresa en la siguiente ecuación para puntos:


Definicion cuaterna


o para cuatro rectas:

Definicion cuaternas rectas

pero las ternas de rectas expresaban un cociente, tal y como vimos, lo que nos permite desarrollar la expresión de una cuaterna con objeto de relacionar las cuaternas de puntos y las de rectas, o planos, que los proyectan.


Captura de pantalla 2013-02-12 a la(s) 21.40.21

que nos permiten obtener

Captura de pantalla 2013-02-12 a la(s) 23.05.16

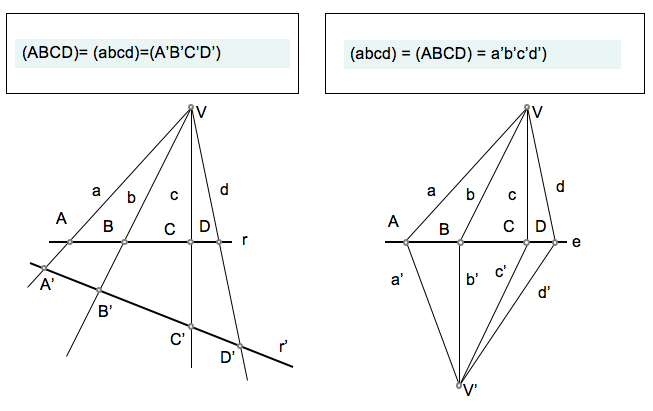
La razón doble de cuatro rectas con vértice común, es la de los cuatro puntos en que las secciona cualquier recta que no pase por dicho vértice.


Conservación de la razón doble


La ecuación anterior es de gran importancia puesto que nos permite establecer un invariante proyectivo, que relaciona los elementos independientemente del tipo de proyección empleada.


[caption id="attachment_16782" align="aligncenter" width="653"]Perspectividades entre elementos de formas de primera categoria. Perspectividades entre elementos de formas de primera categoria.[/caption]

Geometría Proyectiva

domingo, 8 de julio de 2012

Clasificación de los Sistemas de Representación

La representación de los objetos técnicos se realiza mediante una o varias imágenes que se determinan proyectando los objetos sobre un plano imaginario.


El sistema de representación queda definido por tanto por la posición de dicho plano y la del centro de proyección.


La posición del objeto respecto del plano y del centro puede variar la representación del mismo, determinando la convergencia en la proyección, en mayor o menor mediada, de las líneas que son paralelas en el espacio.


El dibujo técnico es un sistema de representación gráfica de diversos tipos de objetos, con el propósito de proporcionar información suficiente para facilitar su análisis, ayudar a elaborar su diseño y posibilitar la futura construcción y mantenimiento del mismo.(W)


Indeterminación de la proyección


La proyección de un elemento geométrico puede superponerse con la de otros elementos situados en una posición diferente en el espacio.

[caption id="attachment_14435" align="alignleft" width="212"]indeterminación de la proyección Indeterminación de la proyección[/caption]

Veamos primero el caso correspondiente a la proyección del elemento punto.
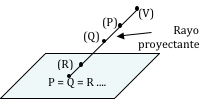
Al proyectar un punto (P) desde un centro de proyección (V) propio o impropio, la proyección P de dicho punto coincide con la de los puntos que se encuentran en el rayo proyectante de (P)


Una proyección sobre un único plano no permite restituir la información espacial de las coordenadas de los puntos proyectados. Se ha pasado de un sistema de tres coordenadas a uno de dos en el que se ha perdido por tanto parte de la información de posición de los elementos.


[caption id="attachment_14436" align="alignleft" width="213"]indeterminación en rectas Indeterminación en rectas[/caption]

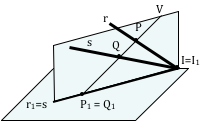
Al proyectar una recta (r) desde un centro de proyección (V) propio o impropio, la proyección r de dicha recta coincide con la de las rectas que se encuentran en el plano proyectante de (P). 


En ambos caos, proyección de la recta o del punto, la representación del elemento reduce la información espacial del mismo.


Cada sistema de representación soluciona esta indeterminación, imposibilidad de restituir la información tridimensional, de una forma diferente, haciéndolo más o menos adecuado a un uso técnico específico.


Soluciones a la indeterminación


La solución consiste en ampliar el número de proyecciones para determinar los elementos geométricos, o añadir datos alfanuméricos que las complementen.

  1. Una proyección sobre un plano junto con información numérica

  2. Dos proyecciones diferentes


  • sobre un mismo plano

  • sobre diferentes planos, uno de los cuales se abate, proyecta o superpone con el otro


Clasificación


Los sistemas de representación pueden clasificarse según diferentes criterios. Normalmente se ha admitido una clasificación recogiendo los más utilizados y que es la siguiente:


  • Sistema diédrico

  • Perspectiva axonométrica

  • Perspectiva caballera

  • Planos acotados

  • Perspectiva cónica, lineal o sistema central


Esta clasificación puede estar planteada en base a las posibles aplicaciones de las mismas. Una “perspectiva” intuitivamente la asociamos con una representación tridimensional similar a una fotografía, en la que los volúmenes pueden interpretarse de forma natural. El sistema diédrico con diferentes vistas es un modelo más técnico fundamentalmente de uso industrial.


Tipos de proyección


Atendiendo al criterio de clasificación de la conservación de la razón simple, según los conceptos proyectivos, se puede realizar una clasificación que permite establecer modelos operativos similares.


CónicaCilíndrica
OrtogonalOblícua
 proyección cónica proyección cilindrica ortogonalproyección_cilindrica_oblicua
 proyección cónica proyección ortogonalproyección_cilindrica_oblicua

En todas las proyecciones se conserva la razón doble. Las proyecciones de tipo cilíndrico conservan además la razón simple, pudiendo tener una dirección de proyección ortogonal u oblicua respecto del plano de proyección. La dirección de proyección oblicua incide especialmente en la forma en que se puede medir en la perspectiva.


[caption id="attachment_13573" align="aligncenter" width="400"]Sistemas_de_representacion Sistemas_de_representacion[/caption]

sábado, 5 de mayo de 2012

Geometría métrica : Generalización del concepto de "Potencia"

generalizacion concepto potenciaEl concepto de potencia de un punto respecto de una circunferencia se basa en el producto de la mayor por la menor de las distancias de un punto a una circunferencia.


Estos valores de la distancia se dan en la cuerda que contiene al centro de la circunferencia y al punto, es decir, en el diámetro que contiene a dicho punto.


¿Es posible generalizar este concepto para considerar otras cuerdas que pasen por el punto P?


La potencia W de un punto P respecto de una circunferencia c es el producto de la mayor por la menor distancia del punto P a la circunferencia c.


[caption id="" align="aligncenter" width="321" caption="Potencia de un punto respecto de una circunferencia"]Potencia de un punto respecto de una circunferencia[/caption]

Si consideramos dos rectas que pasan por un punto P y seccionan a una circunferencia c, los puntos de corte con dicha circunferencia (A, B, C y D) determinan dos triángulos semejantes:

  • PAD

  • PCB


[caption id="attachment_13826" align="aligncenter" width="463" caption="Generalizacion del concepto de potencia"]Generalizacion del concepto de potencia[/caption]

En efecto, al aplicar los conceptos de arco capaz sobre un segmento, vemos que los ángulos en B y D deben ser iguales por ser inscritos en la circunferencia que pasa por los cuatro punto. Por otro lado los triángulos comparten el vértice P y por lo tanto su ángulo, y en consecuencia son semejantes.


Aplicando el teorema de Thales a los dos triángulos semejantes tendremos que:


PA/PD = PC/PB


y por lo tanto


PA * PB = PC * PD = Constante


Lo que demuestra que la potencia desde el punto P es independiente de la recta elegida, como queríamos demostrar.


Geometría métrica

martes, 6 de marzo de 2012

Geometría métrica : Arco capaz sobre un segmento

La relación entre el ángulo inscrito y el ángulo central en una circunferencia permite obtener un lugar geométrico de gran importancia por sus numerosas aplicaciones en la geometría métrica; este lugar geométrico se denomina arco capaz.


angulo inscrito arco capaz


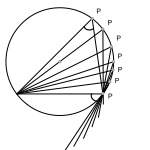
Los puntos de una circunferencia que son vértices de triángulos cuya base común es una cuerda de la circunferencia tienen la propiedad de tener asociado en ese vértice un mismo ángulo, que se corresponde con la mitad del ángulo central que abarca dicha base.


Esta propiedad permite enunciar la definición del lugar geométrico denominado Arco capaz sobre un segmento.


Arco capaz de un segmento AB visto bajo un ángulo α dado es el lugar geométrico de los puntos del plano desde los cuales se ve el segmento AB bajo el mismo ángulo α.


Construcción del arco capaz


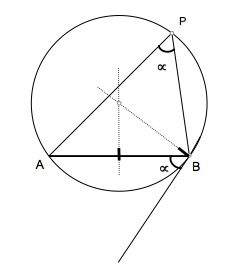
El punto P observa al segmento AB (cuerda de la circunferencia) bajo un determinado ángulo (alfa). Al desplazarse sobre dicha circunferencia el ángulo permanece invariante.


Los segmentos PA y PB varian por tanto en longitud, pero no el ángulo que forman. Este concepto permite determinar una construcción elemental para, dado el segmento AB y el ángulo alfa, determinar el centro de la circunferencia descrita.


Si el punto P se desplaza hasta coincidir con el punto B, el segmento AP se convierte en el AB, y el segmento BP se convierte en la tangente a la circunferencia, por lo que la tangente en B forma alfa grados con el segmento AB.


La tangente y el radio que pasa por el punto de contacto son ortogonales


Para construir el arco capaz, o determinar la circunferencia, simplemente determinaremos su centro como intersección de la mediatriz de AB con la recta perpendicular a la tangente en B (que determinaremos previamente)


[caption id="attachment_13166" align="aligncenter" width="228" caption="Construcción del arco capaz"]Construccion arco capaz[/caption]

El arco capaz de 90 grados es una semicircunferencia.

Aplicaciones del arco capaz


Además de ser usado para resolver problemas de lugares geométricos, tiene especial utilidad como herramienta para demostrar teoremas clásicos de la geometría métrica.

Aplicación a construcciones geométricas


El arco capaz de mayor interés es el de 90 grados, es decir, el del ángulo recto. Este lugar geométrico es de gran uso en la resolución de problemas básicos de tangencias y posteriormente se usará en relaciones armónicas.
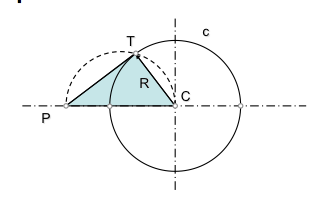
Como la tangente y el radio que pasa por el punto de contacto son ortogonales, podemos usar el arco capaz de 90 grados para determinar la tangente desde un punto a una circunferencia. Simplemente determinaremos un arco capaz (semicircunferencia) entre el punto desde el que queremos trazar la tangente y el centro C de la circunferencia a la que debe ser tangente la recta. El punto T de intersección será el punto de tangencia buscado.


[caption id="attachment_13169" align="aligncenter" width="328" caption="tangente a una circunferencia"]tangente a circunferencia desde un punto[/caption]

Aplicación en demostraciones


Las demostraciones de teoremas en las que aparecen ángulos rectos son en las que el arco capaz de 90 grados tiene aplicación inmediata. Por ejemplo, un teorema clásico es:
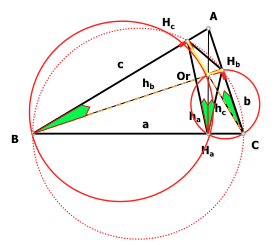
El ortocentro de un triángulo es el incentro de su triángulo órtico.

El ortocentro es el punto de intersección de las alturas del triángulo ABC, rectas que pasan por un vértice y por el pie de la perpendicular al lado opuesto (H). Este punto se encuentra por tanto en la intersección de dos arcos capaces.

El triángulo órtico es el que pasa por los pies de las alturas, y su incentro es el punto de intersección de las bisectrices.

A partir de la figura se puede deducir el teorema anterior, simplemente demostrando que los ángulos marcados son iguales al estar en arcos capaces sobre un mismo segmento en las diferentes circunferencias que se muestran.

[caption id="attachment_13168" align="aligncenter" width="277" caption="Demostración de un teorema gráficamente"]Ortocentro_Incentro[/caption]

Ejercicios


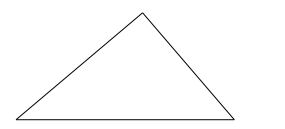
1-.Determinar un punto P en el interior del triángulo dado, desde el cual se vean sus tres lados bajo el mismo ángulo.

[caption id="attachment_13171" align="aligncenter" width="285" caption="triangulo"]triangulo[/caption]

2-.Dado un punto P y una recta r, situados a una distancia de 38mm, dibujar un ángulo de 45º con vértice en P que intercepte en r un segmento de 30mm.


3.- Construir un triángulo conocido un lado , su ángulo opuesto y una tercera condición.


Datos (Lado c, a, Ángulo A).


Incógnita (Construir triángulo ABC)


construir_triangulo_1


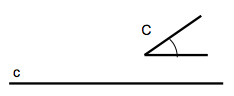
4.- Construir un triángulo rectángulo conocida la hipotenusa y una segunda condición


Datos (Hipotenusa a, ángulo C).


Incógnita (Construir triángulo rectángulo ABC)

construir_triangulo_2
Geometría métrica
viernes, 24 de febrero de 2012

Orígen de la geometría proyectiva: Renacimiento [ Alumnos ]

catetosUna de las partes de la geometría que tiene mayor incidencia en la representación es la correspondiente a la geometría descriptiva. Entre los trabajos que han realizado mis alumnos, algunos se han centrado en los orígenes de las diferentes geometrías, como el que hoy os presento en el que se relatan aspectos históricos y personajes que han aportado significativamente a este campo de la ciencia de gran aplicación a las ingeniarías y el Arte.


Por Catetos de la Geometría (publicado originalmente aquí)


[caption id="attachment_13073" align="alignleft" width="230"]perspectiva Perspectiva[/caption]

La geometría proyectiva apareció como solución al problema del artista para pintar el mundo tridimensional en sus lienzos bidimensionales.
La geometría proyectiva tiene sus orígenes en el trabajo de los artistas del Renacimiento(S.XV); aunque algunos de los conceptos aparecen ya en los griegos. Con el fin de pintar cuadros más realistas, los artistas del Renacimiento trataron de descubrir las leyes que rigen la construcción de la proyección del objeto sobre una pantalla. Llegando a desarrollar los elementos de una teoría fundamental de una perspectiva geométrica, en el siglo XV eran los mejores físicos y matemáticos.


Este interés por desarrollar la geometría proyectiva se debe al cambio en la temática de la pintura. En el periodo medieval las pinturas eran de carácter principalmente religioso y los pintores representaban a los personajes y objetos de una forma sumamente estilizada, generalmente sobre fondo dorado, para subrayar que el cuadro no tenía conexión con el mundo real. En el Renacimiento con la llegada del humanismo y el antropocentrismo la pintura se centra en la representación del mundo real.


Filippo Brunelleschi (1377-1446) fue el primer artista en tener una teoría sobre el método a usar. Se dice que su interés en las matemáticas le llevó a estudiar la perspectiva, y que empezó a pintar para aplicar la geometría.


El primer libro fue escrito por Leone Battista Alberti (1404-1472), considerado el genio teórico en la perspectiva matemática, que presentó sus ideas en “Della Pintura” (1435).


Alberti propone unas reglas para pintar lo que ve un ojo (consciente de que en la visión normal ambos ojos ven la misma escena desde posiciones distintas y el cerebro percibe la profundidad superponiendo esas dos imágenes, intenta conseguir esa ilusión de profundidad a base de juegos de luces y sombras y disminución de intensidad). El método se basaba en un instrumento llamado el “Velo de Alberti”. Su principio básico es el siguiente: Considera una pirámide de rayos que parten del ojo del pintor y terminan en cada punto de la escena que desea pintar. Esta pirámide de rayos la llamo proyección. Si entre la escena y el ojo se coloca una pantalla de cristal, cada uno de los rayos determina un punto sobre el cristal formándose así una sección. Y esta sección crea en el ojo la misma imagen que la escena misma. Según la posición de la pantalla, tendremos distintas secciones del mismo objeto.


[caption id="attachment_13074" align="aligncenter" width="320"]alberti Alberti[/caption]

Aunque muchos artistas escribieron sobre perspectiva, destacan:


  • Da Vinci decía que la pintura debía ser una reproducción exacta de la realidad y que la perspectiva matemática lo permitiría. Sus escritos sobre perspectiva se encuentran en su “Tratatto Della pintura” (1651).

  • Piero della Francesca estableció los principios matemáticos de la perspectiva de una forma bastante completa. Su obra “De prospectiva pingendi” aportó algunos avances a las ideas de Alberti. Sus procedimientos son útiles para los artistas, pero carecen del mínimo rigor en unas demostraciones que son simples construcciones.


Geometría Proyectiva

viernes, 14 de octubre de 2011

Los Grados de Libertad y las Restricciones [Alumnos]

grados de libertadUno de los primeros conceptos que abordamos en las clases de geometría es el de restricciones y grados de libertad de una figura geométrica. Nos permite cuantificar la complejidad de la misma y el posible camino para su determinación geométrica en los problemas.


Mis alumnos han interiorizado este concepto y en sus blogs es un tema recurrente.


El número de grados de libertad en ingeniería se refiere al número mínimo de parámetros que necesitamos especificar para determinar completamente la velocidad de un mecanismo o el número de reacciones de una estructura.(W)


Os dejo este análisis del grupo HAFF que con sus propias palabras nos acercan a estos conceptos de alto interés formativo


por HAFF


Los Grados de Libertad son una de las herramientas más útiles del dibujo técnico, pues permiten a la persona que trabaja discernir entre los tipos de problemas más básicos que hay: Los que tienen solución y los que no.

Todo esto es gracias a que los grados de libertad nos dan la información que necesitamos para poder resolver un problema geométrico.

Otra cosa importante a destacar es la diferencia entre los grados de libertad y las restricciones geométricas. Los grados de libertad nos dan información acerca de la LIBERTAD con la que podemos construir una figura en función del número de estos; en cambio, las restricciones lo que nos indican son las características de nuestra figura a construir que no son libres. Por ejemplo, un paralelismo o la medida de una arista o un ángulo. Ambos están relacionados mediante una fórmula muy simple:


P=N-R


donde P (Número de parámetros necesarios para construir la figura), N (Número de grados de libertad que tiene la figura general) y R (Número de restricciones que se aplican a la construcción).


La forma de hallar el número de grados de libertad sigue una forma muy sencilla. El número total es el número de vértices por los grados de libertad de un vértice. En este caso, en el plano, cada vértice tiene 2 grados de libertad (ordenada y coordenada), en el espacio 3 (altura, profundidad) y sucesivamente por cada dimensión añadida del espacio, un grado de libertad más.


Tipos de Restricciones


  • Forma: Este tipo de restricciones es el que nos indica la forma de nuestra construcción geométrica (valga la redundancia), es decir, el “aspecto” que va a presentar. Estas restricciones son principalmente paralelismos, perpendicularidad, tangencia u ortogonalidad.


  • Tamaño: Estas nos indican lo grande o pequeña que es la figura en su representación. Son restricciones de tipo métrico pues implican medidas (de longitud y ángulo).


TAMAÑO


  • Posición: La posición de un objeto en el espacio en el que lo representemos nos quitará cierta libertad del mismo. Estas restricciones suelen ser posiciones de puntos pertenecientes a las figuras.


POSICION


  • Orientación: Indican posiciones relativas de objetos respecto a ciertas referencias. Generalmente son ángulos respecto a los distintos ejes de los sistemas (en cartesianos principalmente, aunque también se usan en sistemas cilíndricos o esféricos).


ORIENTACION


Finalmente, un ejemplo que ayude a ilustrar la explicación.

Un cuadrado genérico en el plano (se da por conocida la figura, espero…) consta de 4 vértices, pertenece a la familia de los cuadrivértices por lo que tendría un total de 8 grados de libertad. Ahora bien, la palabra “cuadrado”, en sí, es la que nos da las distintas restricciones.


  • Forma: 4 restricciones (ó 0 grados de libertad). Estas son: un lado perpendicular a otros dos y paralelo a un tercero y además que dos lados cualesquiera son iguales.

  • Tamaño: 0 restricciones (1 grado de libertad), la longitud de la arista es libre (salvo que esté definida en el problema).

  • Posición: 0 restricciones (2 grados de libertad), la posición de un punto queda a libre elección de la persona que lo dibuja.

  • Orientación: 0 restricciones (1 grado de libertad), el ángulo de un lado respecto a un eje marca la orientación de la figura y nos da una libertad.


Resumiendo, el cuadrivértice poseía de manera genérica 8 grados de libertad. Al definirlo como cuadrado nos da un total de 4 restricciones (las de forma) dejando libres 4 grados de libertad. En otro caso no genérico, estos grados de libertad estarían definidos de alguna forma incrementando el número de restricciones del mismo.


Este trabajo ha sido realizado por los alumnos de la EUIT Aeronáutica de la Universidad Politécnica de Madrid dentro del marco de los proyectos de innovación educativa Blogs educativos experimentales e INNOVABLOG


Imagen de cabecera perteneciente a:

POSICIONADOR PLANO DE DOS GRADOS DE LIBERTAD CON ACTUADORES ESTATICOS Y CONFINADOS

martes, 11 de octubre de 2011

Geometría métrica y proyectiva : Teorema de Thales
Uno de los teoremas más importantes de la geometría métrica es el enunciado por Thales de Mileto. Junto con el teorema de Pitágoras establecen las bases fundamentales de la axiomática de las geometrías métrica y proyectiva.


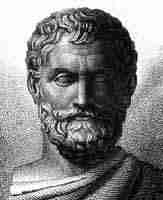
[caption id="attachment_11546" align="alignleft" width="163"] Tales de Mileto[/caption]

Tales de Mileto (en griego Θαλῆς ὁ Μιλήσιος) (ca. 630 - 545 a. C ) fue el iniciador de la indagación racional sobre el universo. Se le considera el primer filósofo de la historia de la filosofía occidental, y fue el fundador de la escuela jónica de filosofía, según el testimonio de Aristóteles. Fue el primero y más famoso de los Siete Sabios de Grecia (el sabio astrónomo), y habría tenido, según una tradición antigua no muy segura, como discípulo y protegido a Pitágoras.


Fue además uno de los más grandes matemáticos de su época, centrándose sus principales aportaciones en los fundamentos de la geometría.(W)


Enunciado del primer Teorema de Thales


El teorema de Thales establece la noción de semejanza entre dos triángulos relacionando la longitud de dos de sus lados. Permite definir un invariante proyectivo de aplicación a los sistemas de proyección cilíndricos: La razón simple.


Si cortamos dos rectas cualesquiera por varias rectas paralelas,los segmentos correspondientes en ambas son proporcionales,es decir, se corresponden en la igualdad ,en la suma y en la resta.


[caption id="attachment_11561" align="aligncenter" width="378"]Teorema_Thales Teorema de Thales[/caption]

Si por un triángulo se traza una línea paralela a cualquiera de sus lados, se obtienen dos triángulos semejantes.(W)


El teorema establece las siguientes igualdades entre los cocientes de dos lados homólogos en dos triángulos semejantes:


  • m/n = m’/n’

  • m/n = (m+m’)/(n+n’)

  • n/p = (n+n’)/p’


Aplicaciones: Escalas


El concepto de semejanza se asocia con el de escala. Dos formas semejantes (igual forma pero diferente tamaño) sólo varían en la escala de su representación.
La escala es la relación matemática que existe entre las dimensiones reales y las del dibujo que representa la realidad sobre un plano o un mapa.(W)

Escala = Medida lineal en el Dibujo/Medida lineal del objeto real


E= D / R


Por ejemplo, la escala  E = 3/4 indica que de 4 unidades de medida del objeto real, tomamos 3 en el dibujo.

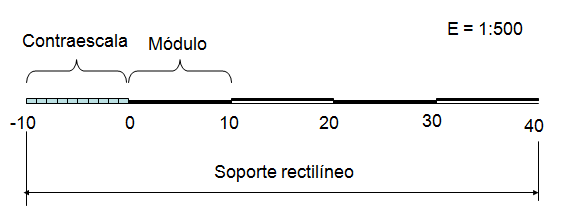
Elementos que forman una escala gráfica.


Una escala se construye sobre un soporte rectilíneo. Cada parte numerada se denomina módulo. La parte que se encuentra a la izquierda del cero se llama contraescala.


[caption id="attachment_11562" align="aligncenter" width="567"]escala Elementos de una escala[/caption]

Construcción de Escalas


Como ejemplo de aplicación supongamos que queremos construir la escala 7/9.


Usaremos un soporte rectilíneo de longitud 7 unidades que representará las medidas del dibujo y una recta auxiliar de longitud nueve unidades unida por un extremo a la anterior que representará la medida de la realidad.


Uniremos los dos extremos libres de ambas rectas e iremos trazando paralelas a esta última recta por cada una de las unidades de la recta auxiliar.


[caption id="attachment_11563" align="aligncenter" width="546"]Ejemplo_construccion_escala Ejemplo de construcción de la escala 7/9[/caption]

Ejercícios


Los siguientes ejercicios permiten profundizar y asentar los conceptos tratados que serán fundamentales para, posteriormente, entender los invariantes proyectivos que usaremos en los sistemas de representación.


1-.División de un segmento s = AB en partes proporcionales a otros a, b, c .


ej1


2-.Si a/b= c/x, hallar el segmento x ,cuarta proporcional de tres segmentos a, b, c dados.


ej2


3-.Si a/b = b/x. Hallar el segmento x ,tercera  proporcional de dos segmentos a, b dados.


ej3


4-.Hallar dos segmentos x é y, conocidas su suma s y su diferencia d.


ej4


ej5


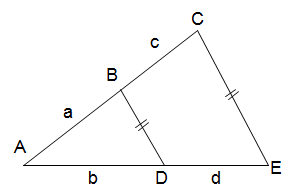
5-.En la figura adjunta se cumple:

Indicar si la relación es verdadera (V) o falsa (F) en cada caso


  • V  F  AD . AE = AB . BC

  • V  F  AD / BC = AB / DE

  • V  F  AB . DE = AD . BC


ej6


6-.En la figura adjunta se cumple:

Indicar si la relación es verdadera (V) o falsa (F) en cada caso

  • V  F  MN / NR = QP . QR

  • V  F  MN . QR = MR . QP

  • V  F  PR / RN = QR / RM


ej7


7.- Dado un segmento m, determinar dos segmentos p y q sabiendo que:

  • m = q + p

  • p/q =2/3


ej8


8.- Dado un segmento m, determinar dos segmentos p y q sabiendo que:

  • m = q - p

  • p/q =2/3


[caption id="attachment_13573" align="aligncenter" width="400"]Sistemas_de_representacion Sistemas_de_representacion[/caption]

Geometría métrica

Geometría Proyectiva